


BOSM -6025 Teenoorgestelde-kop Boor Freesmasjien
1. Toerustinggebruik:
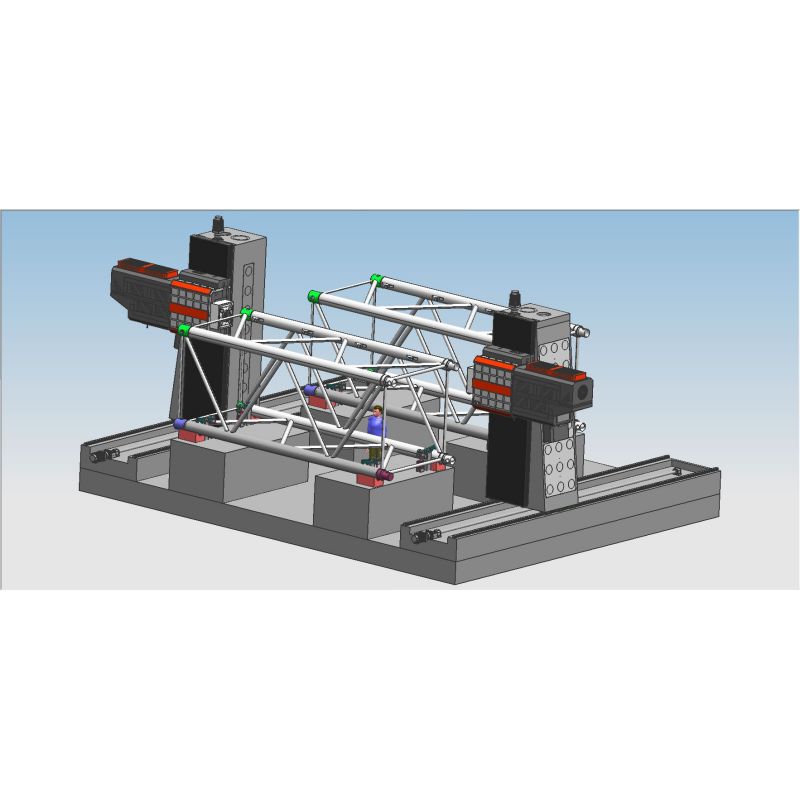
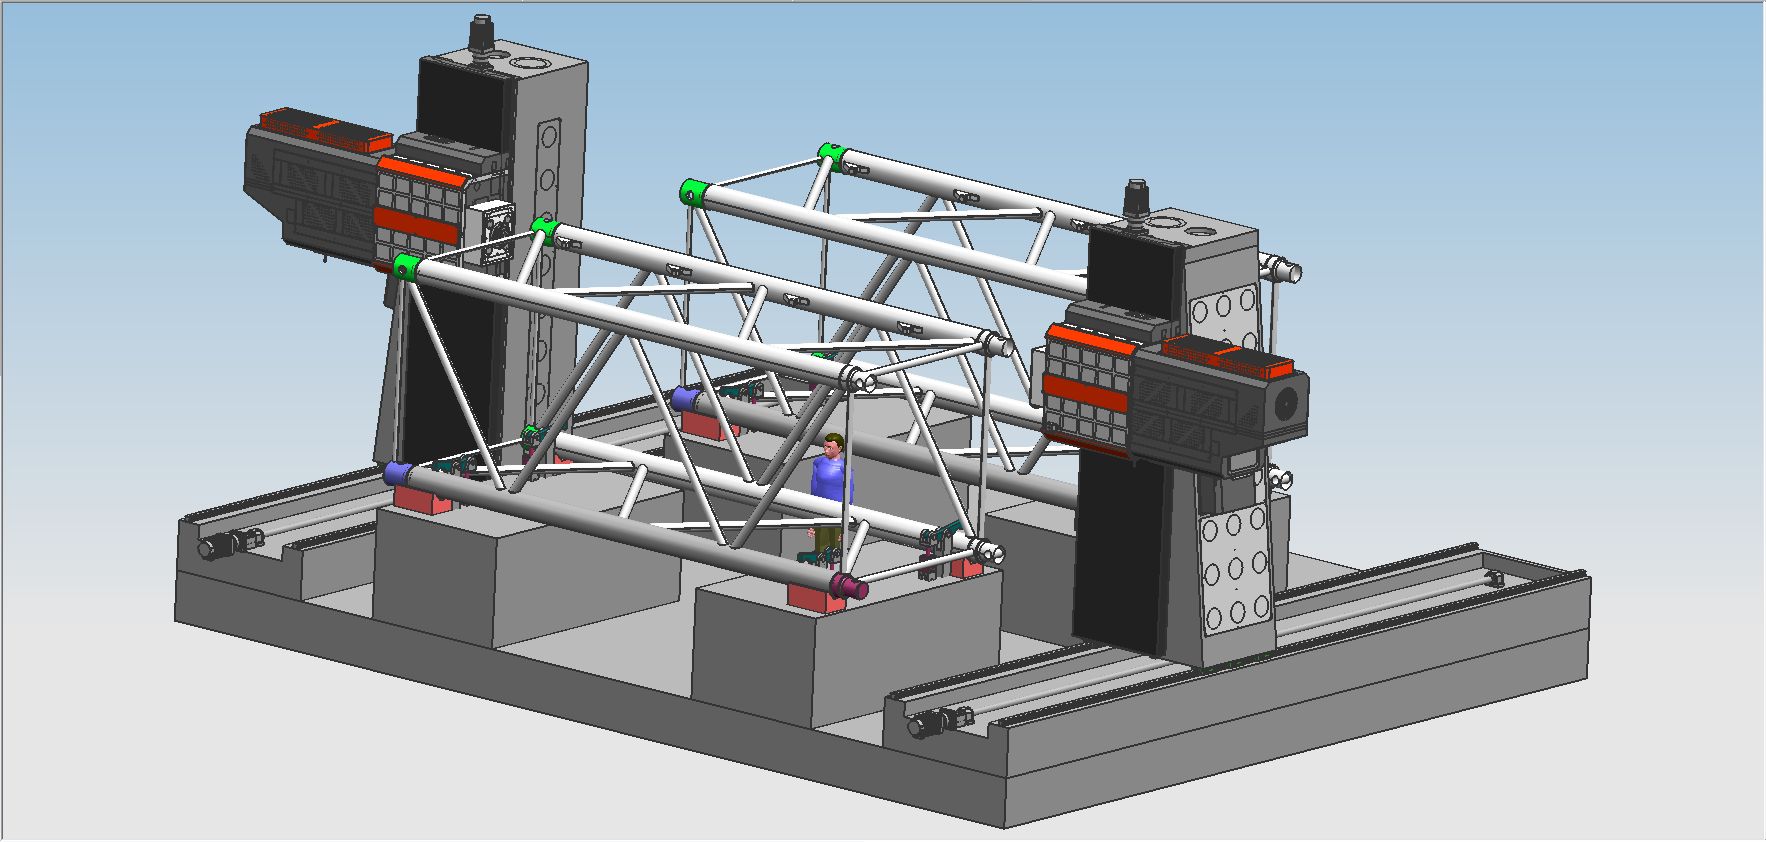
Die BOSM-6025 dubbelstasie, CNC vertikale kolom beweegbare dubbelkolom kop-aan-kop boor- en freesmasjien is 'n spesiale masjiengereedskap vir simmetriese werkstukke van konstruksiemasjinerie. Die masjiengereedskap is toegerus met 'n spesiale beweegbare kolom en twee stelle horisontale ramme, wat boor-, frees-, boor- en ander verwerking van die werkstuk binne die effektiewe slagbereik kan verwesenlik, die werkstuk kan op een slag op sy plek verwerk word (geen sekondêre klem nodig nie), vinnige laai- en aflaaispoed, vinnige posisioneringspoed, hoë verwerkingsakkuraatheid en hoë verwerkingsdoeltreffendheid.
2. Toerustingstruktuur:
2.1. Hoofkomponente van die masjiengereedskap
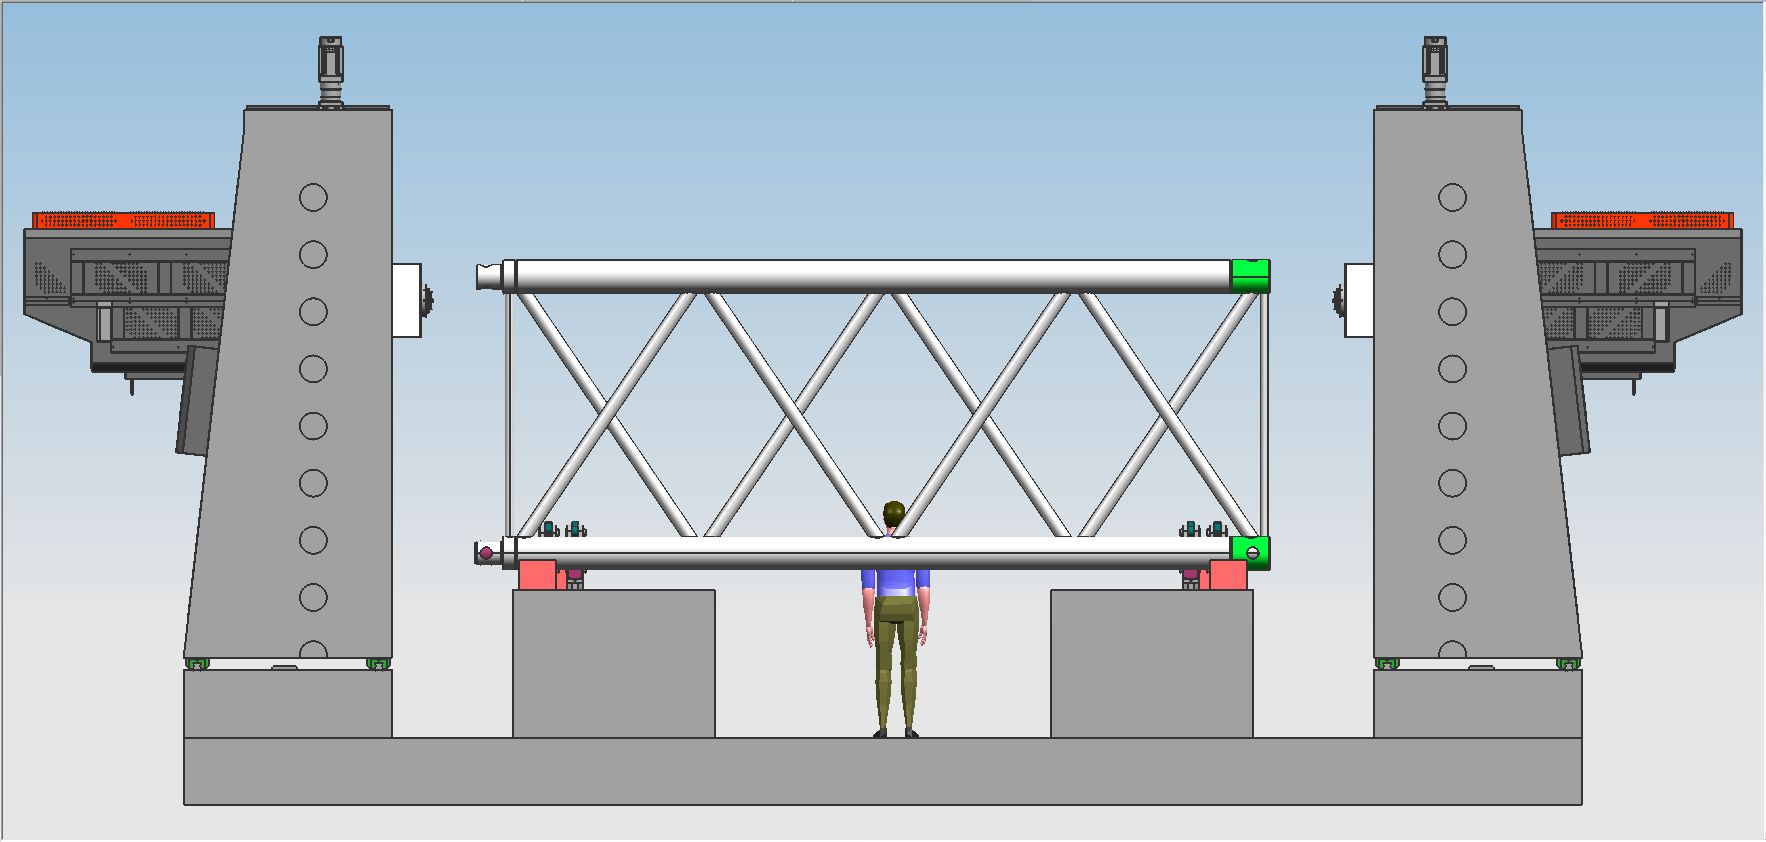
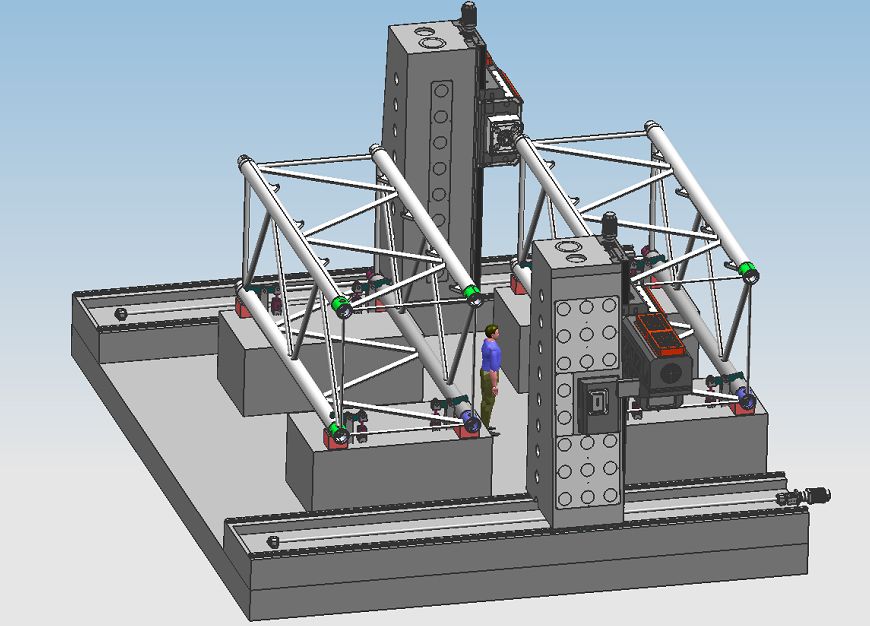
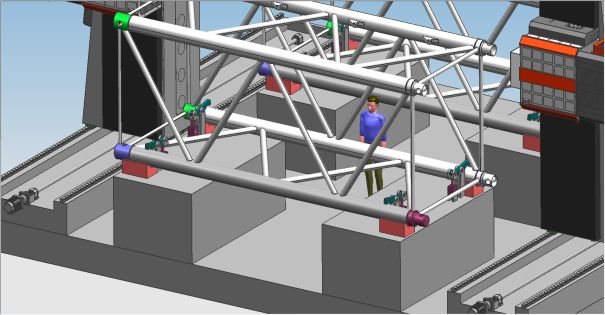
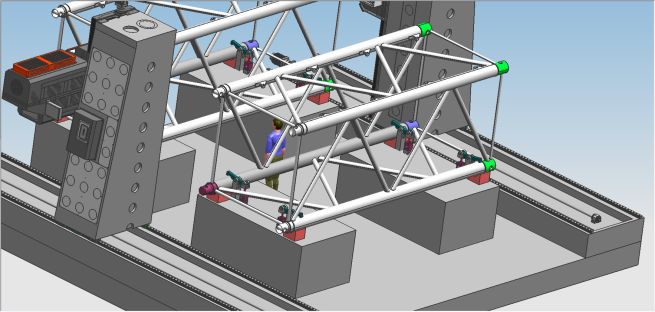
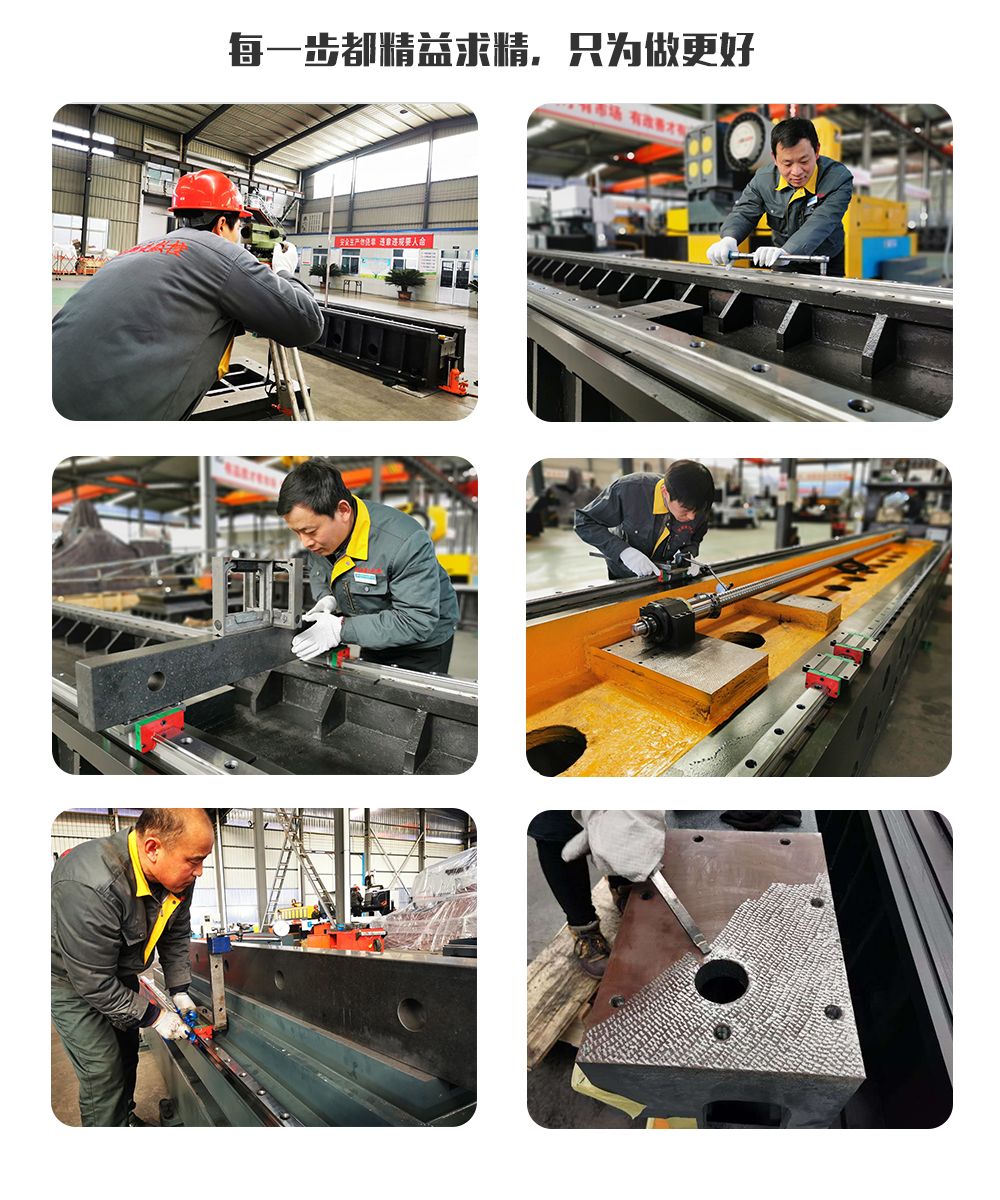
Bed, werkbank, linker- en regterkolomme, balke, saals, ramme en ander groot onderdele is almal gemaak van harsandgietwerk, hoëgehalte grysyster 250-gietwerk, gegloei in 'n warm sandput → vibrasieveroudering → warm oondgloeiing → vibrasieveroudering → growwe bewerking → vibrasieveroudering → warm oondgloeiing → vibrasieveroudering → afwerking, wat die negatiewe spanning van die onderdele heeltemal uitskakel en die werkverrigting van die onderdele stabiel hou. Die masjiengereedskap het funksies soos frees, boor, boor, versink, tap, ens., en die gereedskapverkoelingsmetode is eksterne verkoeling. Die masjiengereedskap bevat 6 voerasse, wat 4-as-skakeling en 6-as-enkelaksie kan realiseer. Daar is 2 kragkoppe. Die aksiale rigting van die masjiengereedskap en die kragkop word in die figuur hieronder getoon.
2. 2Die hoofstruktuur van die aksiale transmissie-voerdeel
2.2.1 X 1/X2-as: Die kolom beweeg in die lengte heen en weer langs die geleiderail van die vaste bed.
X-as-transmissie: 'n WS-servomotor en 'n hoë-presisie planetêre reduksie word gebruik om die twee kolomme deur die balskroeftransmissie te dryf om die lineêre beweging van die X-as te verwesenlik.
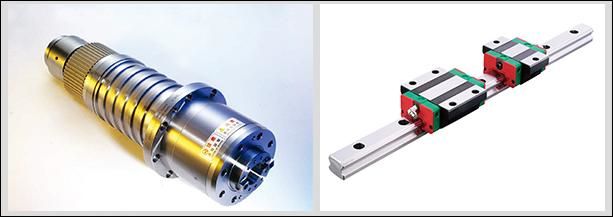
Geleiderailvorm: lê twee hoësterkte-presisie lineêre geleiderrails.
2.2.2 Y1-as: Die kragkop en 'n ram is vertikaal aan die voorkant van die kolom geïnstalleer en beweeg links en regs langs die geleidingsrail van die kolom heen en weer.
Y1-as transmissie: WS servomotor word gebruik om die balskroef aan te dryf om die saal te laat beweeg en die Y1-as lineêre beweging te verwesenlik.
Geleiderailvorm: 4 lineêre geleiderrails + harde spoor vierkantige ram gekombineer.
2.2.3 Y2-as: Die tweede ram van die kragkop is vertikaal aan die voorkant van die kolom geïnstalleer en beweeg links en regs langs die geleidingsrail van die kolom heen en weer.
Y2-as transmissie: WS servomotor word gebruik om die balskroef aan te dryf om die saal te laat beweeg en die Y2-as lineêre beweging te verwesenlik.
Geleiderailvorm: 4 lineêre geleiderrails + harde spoor vierkantige ram gekombineer.
2.2.4 Z1-as: Die skuifsaal van die kragkop is vertikaal aan die voorkant van die regterkolom geïnstalleer en beweeg op en af langs die kolomgeleidingsrail.
Z1-as transmissie: WS servomotor en hoë-presisie planetêre reduksie word gebruik om die ram aan te dryf om deur die balskroef te beweeg om Z1-as lineêre beweging te verwesenlik.
Geleiderailvorm: 2 lineêre geleiderrelings.
2.2.5 Z2-as: Die kragkop-gly-saal is vertikaal aan die voorkant van die regterkolom geïnstalleer en beweeg op en af langs die kolomgeleidingsrail.
Z1-as transmissie: 'n WS-servomotor plus 'n hoë-presisie planetêre reduksie word gebruik om die ram aan te dryf om deur die balskroef te beweeg om die Z2-as lineêre beweging te verwesenlik.
Geleiderailvorm: 2 lineêre geleiderrails
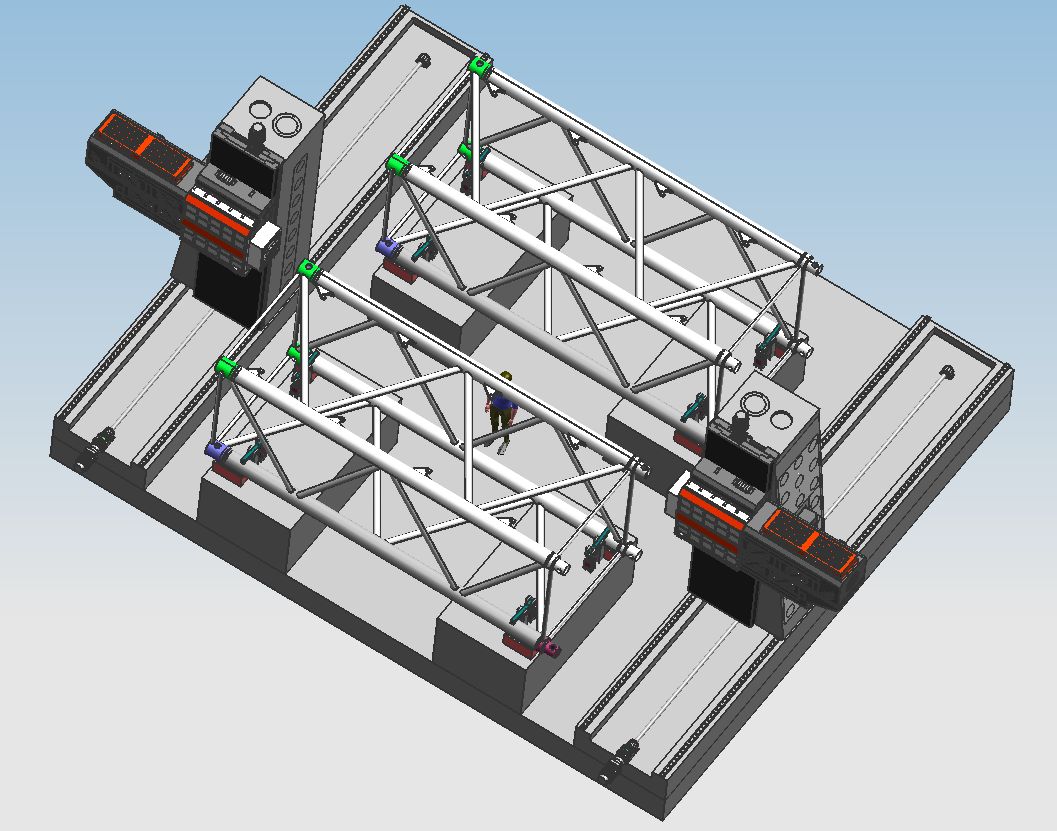
Die boor- en freeskop (insluitend die kragkop 1 en 2) is 'n saamgestelde vierkantige ram, en die bewegingsrigting word gelei deur 4 lineêre rolgeleidingsrails. Die aandrywing gebruik 'n WS-servomotor om die presisie-balskroefpaar aan te dryf. Die masjien is toegerus met 'n stikstofbalansstaaf. , Verminder die dravermoë van die masjienkop op die skroef- en servomotor. Die Z-asmotor het 'n outomatiese remfunksie. In die geval van 'n kragonderbreking sal die outomatiese rem die motoras styf vashou sodat dit nie kan draai nie. Wanneer die boorpunt werk, wanneer dit nie aan die werkstuk raak nie, sal dit vinnig voer; wanneer die boorpunt aan die werkstuk raak, sal dit outomaties oorskakel na werkvoer. Wanneer die boorpunt die werkstuk binnedring, sal dit outomaties oorskakel na vinnige terugspoel; wanneer die punt van die boorpunt die werkstuk verlaat en die ingestelde posisie bereik, sal dit na die volgende gatposisie beweeg om outomatiese sirkulasie te bewerkstellig. En dit kan die funksies van blinde gatboor, frees, afskuinsing, spaanbreking, outomatiese spaanverwydering, ens. bewerkstellig, wat arbeidsproduktiwiteit verbeter.
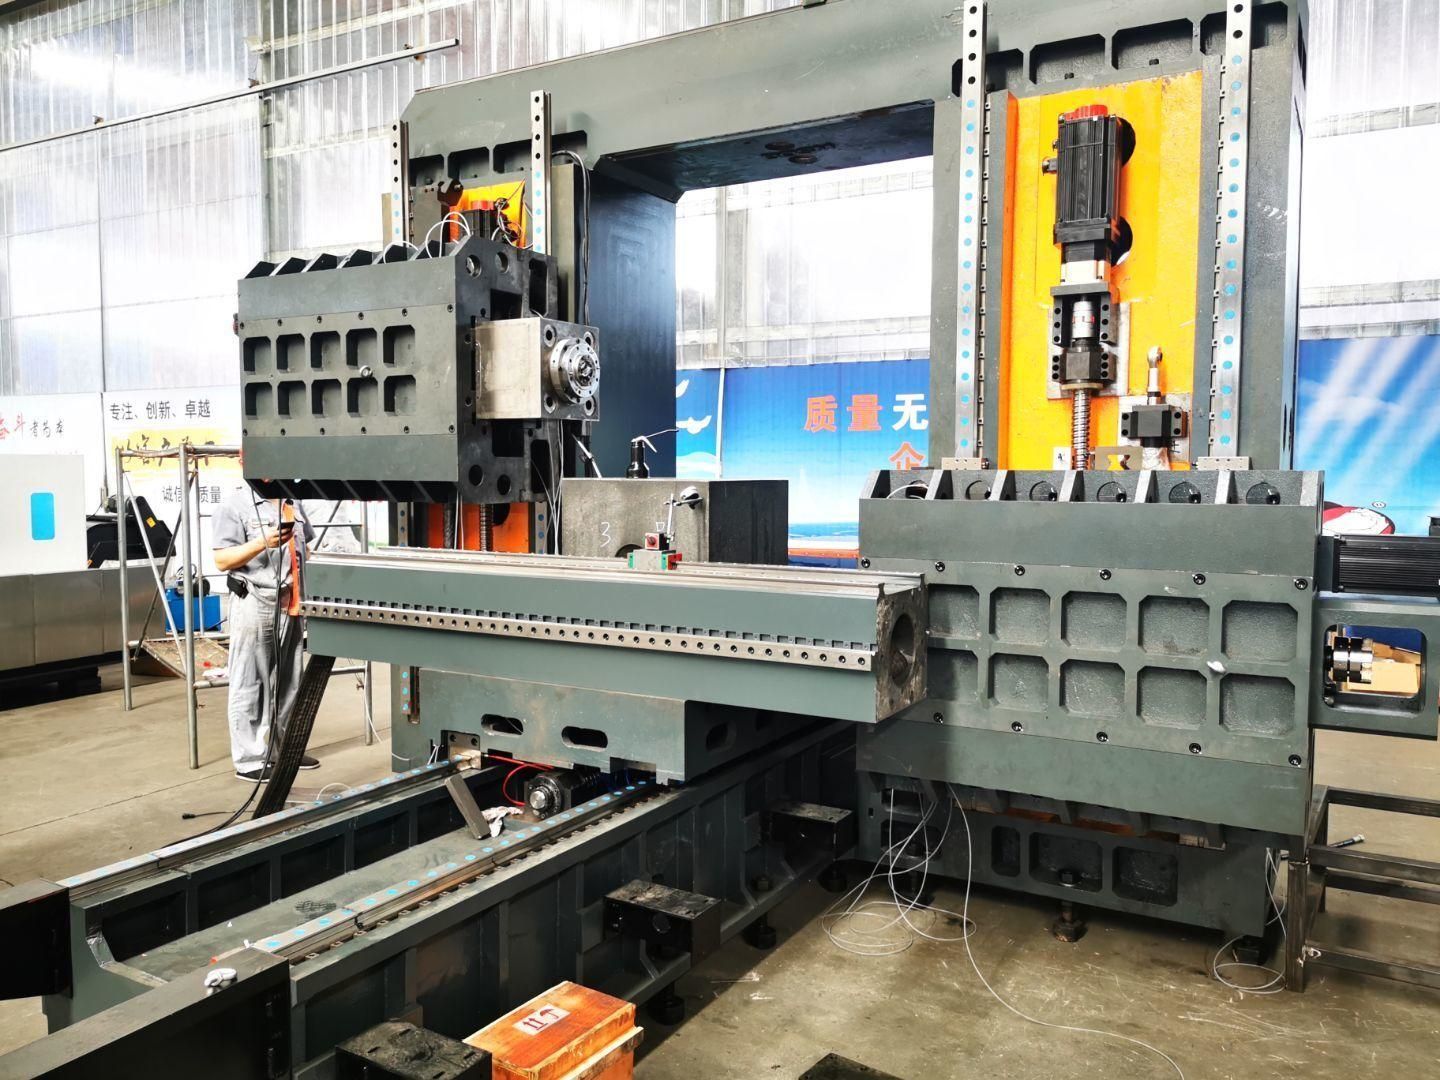
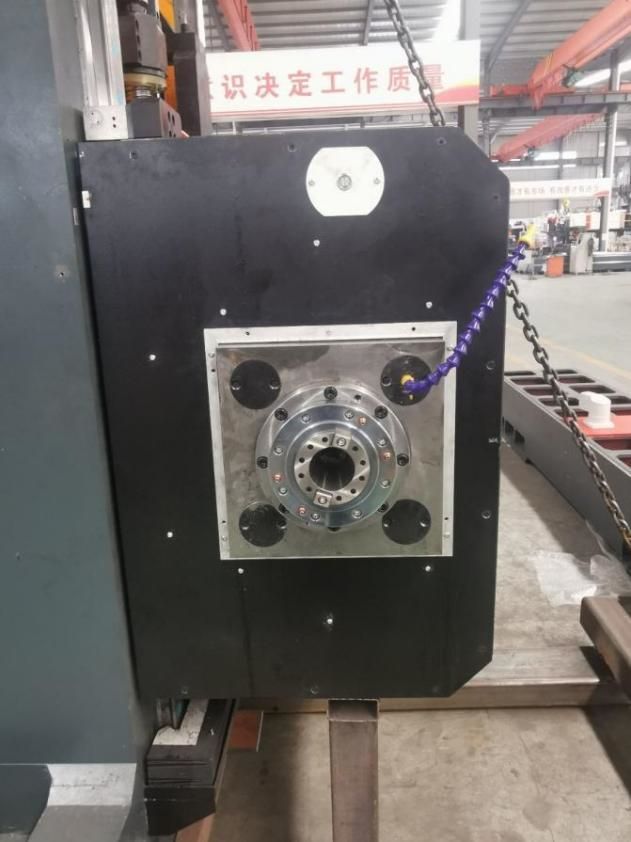
Die 500 mm-slag saamgestelde vierkantige ram-kragkop gebruik lineêre gidse in plaas van tradisionele insetsels om die geleidingsakkuraatheid aansienlik te verbeter terwyl die stewigheid van die vierkantige ram behoue bly.
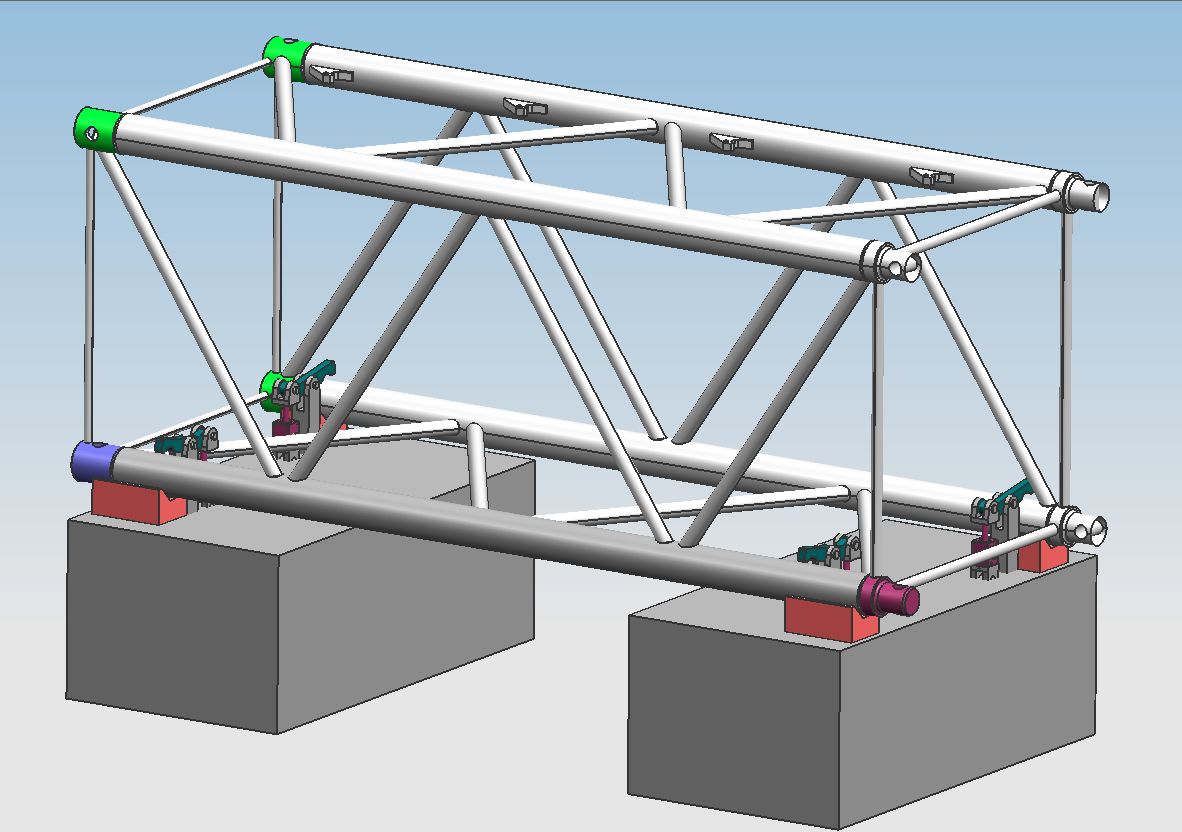
2.3. Werkstuk hidrouliese vasdraaifunksie
2.4Verwydering en verkoeling van skyfies
Daar is spiraal- en platketting-spaandertransporteurs aan beide kante onder die werkbank geïnstalleer, en die spaanders kan outomaties aan die einde deur twee stadiums van spiraal- en kettingplate na die spaandertransporteur afgevoer word om beskaafde produksie te bewerkstellig. Daar is 'n verkoelingspomp in die koelmiddeltenk van die spaandertransporteur, wat gebruik kan word vir eksterne verkoeling van die gereedskap om die werkverrigting en lewensduur van die gereedskap te verseker, en die koelmiddel kan herwin word.
3. Volledige digitale numeriese beheerstelsel:
3.1. Met die spaanbrekingsfunksie kan spaanbrekingstyd en spaanbrekingsiklus op die mens-masjien-koppelvlak ingestel word.
3.2. Met die gereedskapopligfunksie kan die gereedskapopligafstand op die mens-masjien-koppelvlak ingestel word. Wanneer die verwerking hierdie afstand bereik, sal die gereedskap vinnig opgelig word, dan sal die skyfies gegooi word, en dan vinnig vorentoe na die booroppervlak beweeg en outomaties na werk omgeskakel word.
3.3. Die gesentraliseerde beheerkas en handtoestel gebruik 'n numeriese beheerstelsel en is toegerus met 'n USB-koppelvlak en LCD-vloeibare kristalskerm. Om programmering, berging, vertoon en kommunikasie te vergemaklik, het die bedryfskoppelvlak funksies soos mens-masjien-dialoog, foutkompensasie en outomatiese alarm.
3.4. Die toerusting het die funksie om die gatposisie voor verwerking te voorskou en weer te inspekteer, en die werking is baie gerieflik.
4Outomatiese smering
Masjiengereedskap se presisie lineêre gidsrailpare, presisie-balskroefpare en ander hoë-presisie bewegingspare is toegerus met outomatiese smeerstelsels. Die outomatiese smeerpomp lewer drukolie uit, en die kwantitatiewe smeermiddel-oliekamer gaan die olie binne. Nadat die oliekamer met olie gevul is, wanneer die stelseldruk tot 1.4-1.75Mpa styg, word die drukskakelaar in die stelsel gesluit, die pomp stop, en die ontlaaiklep ontlaai terselfdertyd. Wanneer die oliedruk in die pad onder 0.2Mpa daal, begin die kwantitatiewe smeermiddel die smeerpunt vul en voltooi een olievulling. As gevolg van die akkurate olietoevoer van die kwantitatiewe olie-inspuiter en die opsporing van die stelseldruk, is die olietoevoer betroubaar, wat verseker dat daar 'n oliefilm op die oppervlak van elke kinematiese paar is, wat wrywing en slytasie verminder, en die skade aan die interne struktuur wat deur oorverhitting veroorsaak word, voorkom, om die akkuraatheid en lewensduur van die masjiengereedskap te verseker. In vergelyking met die glygidsrailpaar, het die rollende lineêre gidsrailpaar wat in hierdie masjiengereedskap gebruik word, 'n reeks voordele:
① Hoë bewegingsensitiwiteit, die wrywingskoëffisiënt van die rollende geleidingsrail is klein, slegs 0.0025-0.01, en die dryfkrag word aansienlik verminder, wat slegs gelykstaande is aan 1 van gewone masjinerie. /10. ② Die verskil tussen dinamiese en statiese wrywing is baie klein, en die opvolgprestasie is uitstekend, dit wil sê, die tydsinterval tussen die dryfsein en die meganiese aksie is uiters kort, wat bevorderlik is vir die verbetering van die reaksiespoed en sensitiwiteit van die numeriese beheerstelsel.
③Dit is geskik vir hoëspoed lineêre beweging, en die oombliklike spoed daarvan is ongeveer 10 keer hoër as dié van glygeleidingsrelings. ④ Dit kan gapinglose beweging bewerkstellig en die bewegingsstyfheid van die meganiese stelsel verbeter. ⑤Vervaardig deur professionele vervaardigers, het dit hoë presisie, goeie veelsydigheid en maklike onderhoud.
5As laser inspeksie:
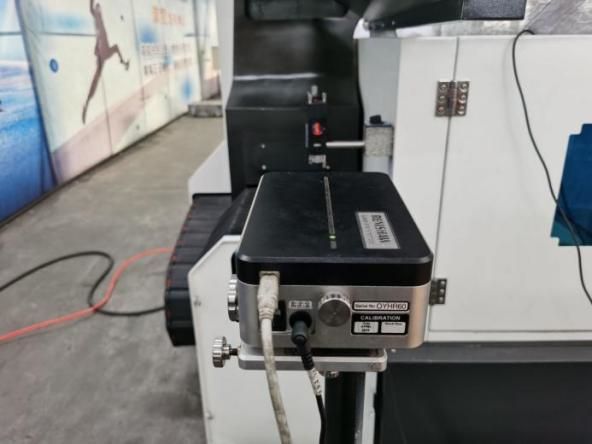
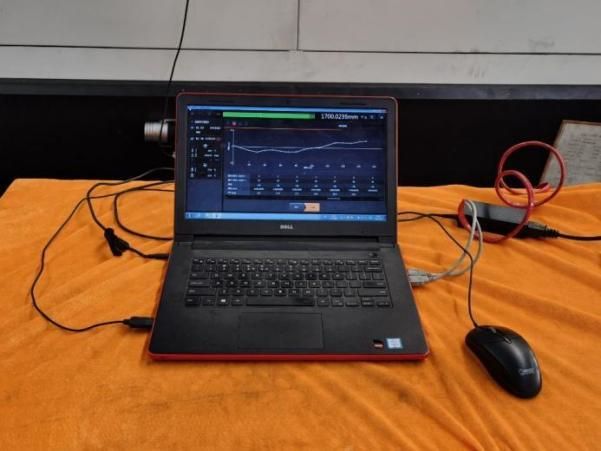
Elke masjien van Bosman word gekalibreer deur die laserinterferometer van die RENISHAW-maatskappy in die Verenigde Koninkryk om die hellingsfout, speling, posisioneringsakkuraatheid, herhalingsposisioneringsakkuraatheid, ens. akkuraat te inspekteer en te kompenseer, om die dinamiese, statiese stabiliteit en verwerkingsakkuraatheid van die masjien te verseker. Kogelstaafinspeksie Elke masjien gebruik 'n kogelstaaf van die Britse RENISHAW-maatskappy om die ware sirkelakkuraatheid en masjiengeometriese akkuraatheid te kalibreer, en terselfdertyd sirkelvormige sny-eksperimente uit te voer om die 3D-bewerkingsakkuraatheid en sirkelvormige akkuraatheid van die masjien te verseker.
6Masjiengereedskapomgewing:
6.1. Vereistes vir die gebruiksomgewing van toerusting
Die handhawing van 'n konstante vlak van omgewingstemperatuur is 'n noodsaaklike faktor vir presisiebewerking.
(1) Die bruikbare omgewingstemperatuurvereiste is -10 ℃ ~ 35 ℃, wanneer die omgewingstemperatuur 20 ℃ is, moet die humiditeit 40 ~ 75% wees.
(2) Om die statiese akkuraatheid van die masjiengereedskap binne die gespesifiseerde reeks te hou, vereis die optimale omgewingstemperatuur 15°C tot 25°C, en die temperatuurverskil
Moet nie ±2°C/24h oorskry nie.
6.1.2. Kragtoevoerspanning: 3 fases, 380V, binne die reeks van ±10% spanningsfluktuasie, kragtoevoerfrekwensie: 50HZ.
6.1.3. Indien die spanning in die gebruiksarea onstabiel is, moet die masjiengereedskap toegerus wees met 'n gestabiliseerde kragtoevoer om die normale werking van die masjiengereedskap te verseker.
6.1.4. Die masjiengereedskap moet betroubare aarding hê: die aarddraad is 'n koperdraad, die draaddeursnee moet nie minder as 10 mm² wees nie, en die aardweerstand moet minder as 4 Ω wees.
6.1.5. Om die normale werkverrigting van die toerusting te verseker, moet die saamgeperste lug van die lugbron op die masjiengereedskap geïnstalleer word indien dit nie aan die vereistes van die lugbron voldoen nie.
Voeg 'n stel lugbron-suiweringstoestelle (ontvochtiging, ontvetting, filtrering) by voor die lug.
6.1.6. Hou die toerusting weg van direkte sonlig, vibrasie- en hittebronne, hoëfrekwensie-generators, elektriese sweismasjiene, ens., om masjiengereedskapproduksiefoute of verlies aan masjiengereedskapakkuraatheid te vermy.
7Ttegniese parameters:
| Model | 6025-6Z | |
| Verwerking van werkstukgrootte | Lengte × breedte × hoogte (mm) | 6000× 2300×2300 |
| Maksimum voer van die portaal | Breedte (mm) | 6800 |
| werktafel grootte | Lengte X Breedte (mm) | 3000*1000 =4 |
| Kolomreis | Kolombeweging heen en weer (mm) | 7000 |
| Dubbele ram lig op en af | Op en af slag van ram (mm) | 2500 |
| Afstand tussen spilmiddelpunt en tafelvlak | 0-2500mm | |
|
Horisontale ramtipe boorkop kragkop een twee
| Hoeveelheid (2) | 2 |
| Spil taps | BT50 | |
| Boordiameter (mm) | Φ2-Φ60 | |
| Tapdiameter (mm) | M3-M30 | |
| Spilspoed (r/min) | 30~5000 | |
| Servo-spindelmotorkrag (kw) | 37*2 | |
| Links en regs beweegafstand tussen twee spilpunte | 5800-6800mm | |
| Links en regs slag van ram (mm) | 500 | |
| Tweerigtingposisioneringsakkuraatheid | 300mm*300mm | ±0.025 |
| Tweerigting herhalingsposisioneringsakkuraatheid | 300mm*300mm | ±0.02 |
| Masjiengereedskap Dimensies | Lengte × breedte × hoogte (mm) | Volgens die tekeninge (indien daar veranderinge in die ontwerpproses is, sal ons u in kennis stel) |
| Brutogewig (t) | 72T | |
Produkte kategorieë
-

VC-reeks hoë-rigiditeit CNC-bewerkingsentrum met ...
-

HP-reeks horisontale bewegende kolom lineêre gids...
-

HT-reeks horisontale bewegende kolom lineêre gids...
-

VS-reeks vierspoor-swaardiens CNC-bewerkingsmasjien ...
-

V-reeks CNC-bewerkingsentrum met hoë rigiditeit
-

X-reeks dubbelkolom CNC-bewerkingsentrum
-

Horisontale 5-as CNC-bewerkingsentrum TKG1600
-

CNC Vertikale Draai- en Freesmasjien Saamgestelde Sentrum ...
-

Hoëspoed CNC-bewerkingsentrum GM-reeks
-

Hoëspoed CNC-freeswerk GT-reeks
-

Dubbelspil CNC-draaibank SK32
-

CNC Vertikale Bewerkingsentrum RFTV510 Vir Wiel...